
 språk

Søknadsindustri
Agv
Automatiserte roboter
Laserskjæring
Logistikksortering
Fotovoltaisk kraftstasjon
Medisinsk utstyr
Hvordan velge riktig DC-girmotor for batteridrevne applikasjoner
Et automatisert veiledet kjøretøy som må fullføre et åtte timers skift på en 48 V-pakke er et annet teknisk problem enn en bærbar medisinsk pumpe som sykler noen minutter om dagen. Å velge riktig DC-girmotor for batteridrevne applikasjoner bestemmer kjøretid, stoppmargin og levetid før noen programvareinnstilling kan hjelpe. En DC-girmotor kombinerer en permanent-magnet DC-motor med en integrert reduksjonsgirkasse som øker utgangsmomentet og reduserer utgangshastigheten med et fast forhold; i batteriutstyr er samme design tilgjengelig i børstet og børsteløs versjon over 12 V, 24 V og 48 V viklinger.
Hvordan velge riktig DC-girmotorens dreiemoment og hastighet først
Utgangsmoment og hastighet definerer motoren, ikke katalogeffekten. Mål belastningen aktuatoren faktisk beveger: kjøremoment på hjulet eller spindelen, bruddmoment ved oppstart og topphastigheten maskinen trenger. Girkasseforholdet relaterer deretter disse verdiene til motorakselen. Når belastningen krever 12 Nm ved 200 rpm og reduksjonstrinnet er 10:1, må motoren holde 1,2 Nm ved 2000 rpm, som er omtrent 250 W mekanisk effekt før kontrollertap.
Legg til 15-20 prosent takhøyde til det første anslaget for viklingsmotstand, batterinedbøyning og girkassefriksjon. Den praktiske regelen er P = T x n / 9,55, hvor P er mekanisk effekt i watt, T er dreiemoment i Nm, og n er hastighet i rpm. For et utført eksempel med forskjellige belastningstilfeller, se vår trinnvise veiledning til dreiemomentberegning for girmotorer.
Match DC-girmotorviklingen til batterispenningen
Batterispenning avgjør hvilke motorfamilier som er kvalifisert før en ytelsessammenligning starter. En motor viklet for 48 V kjøring på en 24 V-pakke leverer omtrent en fjerdedel av nominell effekt fordi kraften skalerer med kvadratet av spenningsforholdet. Fest pakkespenningen først: 12 V for lett bærbart verktøy, 24 V for kompakte AGV-drev og løftesøyler, 48 V for logistikkplattformer med høyere effekt der strømbesparelser betyr mest.
| Arkitektur | Strøm på 250 W | Motorfamilier | Ledningspåvirkning |
| 12 V | 20,8 A | Børstet 90-120 W | Tunge ledere, 30 A fusing |
| 24 V | 10,4 A | Børstet 90-250 W, BLDC | Standard kabel, 20-50 A BMS |
| 48 V | 5,2 A | BLDC 120 W og over | Tynne ledere, hurtiglading |
Hver 250 W kontinuerlig belastning koster ca. 5,2 A på en 48 V-buss, 10,4 A på en 24 V-buss og 20,8 A på en 12 V-buss. Lavspentledninger blir fort dyrt.
Etter at pakkespenningen er fikset, kontroller viklingen mot hele utladningskurven. En 24 V litiumpakke kan sitte under 21 V ved 20 % ladetilstand under belastning, og viklingen må fortsatt produsere nyttig dreiemoment ved den spenningen. Vår lavspente børsteløse girmotorfamilie er viklet for akkurat denne driftskonvolutten.
 24V børsteløs DC-girmotor for lavspenningsbatteriapplikasjoner Denne 24V børsteløse girmotoren er viklet for å opprettholde dreiemomentet over en litiumpakkes fulle utladningskurve, og passer til batteridrevne systemer. Vurdert 25-400W ved 3000 RPM med 0,08 N·m dreiemoment, gir den 85-92 % effektivitet, og forlenger driftstiden sammenlignet med børstede alternativer. Se produkt →
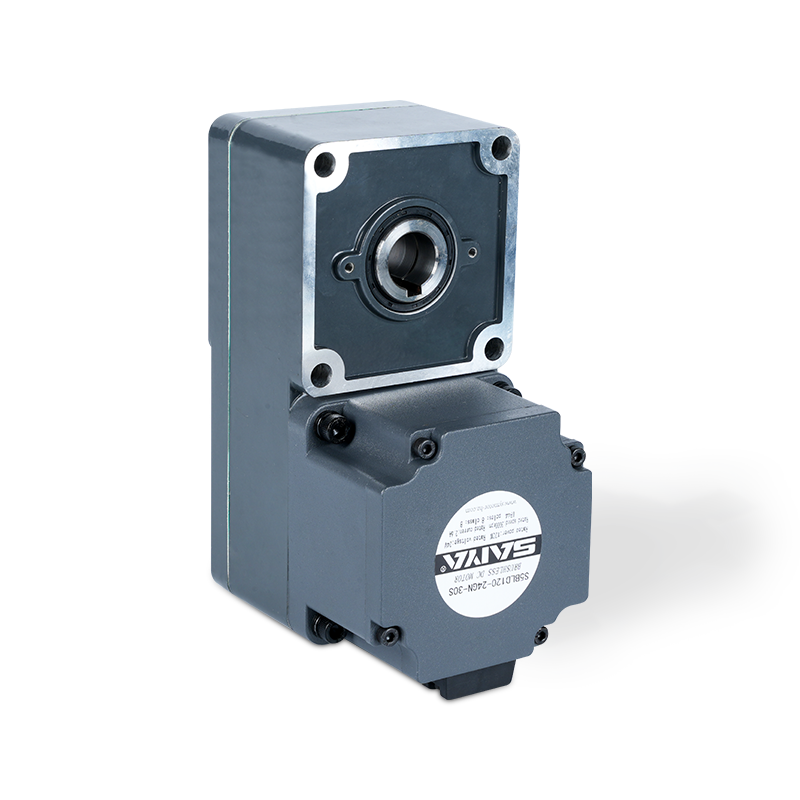 48V børsteløs girmotor med høyere dreiemomentområde For batteripakker med høyere spenning tilbyr denne 48V børsteløse girmotoren 0,2-1,27 N·m dreiemoment over 25-400W, og opprettholder effektiviteten over driftsområdet. Den børsteløse designen reduserer vedlikehold og støy, ideell for automasjon og drivlinjer for elektriske kjøretøy. Se produkt →
Børstede vs børsteløse DC-girmotorer: Hvor batteridriftstid bestemmes
Børsteløse DC-girmotorer returnerer mer energi fra det samme batteriet fordi effektiviteten holder seg over hele driftsområdet. En børstet DC girmotor topper vanligvis mellom 70 % og 80 %, mens en børsteløs design når 85–92 % i samme rammestørrelse. På en 100 Wh-pakke leverer en 90 % effektiv motor omtrent 90 Wh til lasten; en 72 % effektiv børstet motor leverer 72 Wh, et 18-20 % driftstidsgap før girtap er inkludert.
Børstet DC girmotor
Lavere kontrollerkostnad og enkel reversering gjør børstede enheter attraktive for kortsyklusbatteriverktøy. Børstene slites, genererer støv og effektiviteten faller hardt ved delbelastning.
Børsteløs DC girmotor
Høyere effektivitet, lengre levetid, lavere EMI og stillegående sensorløs drift passer kontinuerlig, batteridrevet bevegelse. Forhåndskostnaden er høyere og en kontroller er obligatorisk.
Typiske effektivitetstrender for 40-120 W DC girmotorer i 24-48 V-området.
I batteridrevet bevegelse er effektivitet ikke en databladbelønning. Et 15-punkts effektivitetsgap blir omtrent 30 % mer varme inne i skapet og 15–20 % mindre driftstid ved samme belastning.
Velg girkasse etter belastningstype og sjokkforhold
Reduksjonstrinnet konverterer en rask motor med lavt dreiemoment til det dreiemomentet applikasjonen trenger, men girkassetypen bestemmer hvor mye av det dreiemomentet som overlever og hvor lenge trinnet varer. Planetgirkasser fordeler belastningen over flere planetgir, noe som øker dreiemomenttettheten, reduserer tilbakeslag og forbedrer radiell belastningskapasitet sammenlignet med et parallelt cylindrert trinn med samme diameter. Rettvinklede planetenheter sparer plass i styre- og løfteenheter, men legger til et skrå- eller snekketrinn med sine egne effektivitetskostnader.
| Type girkasse | Tilbakeslag | Radiell belastning | Effektivitet per trinn | Beste batteribruk |
| Spur, parallell | 0,5-1,0 grader | Lavere | 97–98 % | Lette aktuatorer, lavt sjokk |
| Planetarisk | 0,3-0,8 grader | Høyere | 95–97 % | AGV-drift, løfting, sjokk |
| Rett vinkel | 0,5-1,5 grader | Middels | 90–95 % | Kompakt styring, heiser |
Batteridrevne roboter og AGV-er akkumulerer tusenvis av start-stopp- og reverseringssykluser per skift, så sjokkkapasiteten betyr mer enn maksimalt databladmoment. En planetgirkasse med tilbakeslag under 0,8 grader holder også posisjoneringen repeterbar når motoren går i hastighet eller posisjonskontroll. En kompakt 42 mm børsteløs planetgirmotor er et praktisk utgangspunkt for middels kraftige batteriroboter.
I batterirobotikk avgjør girkassens sjokkvurdering levetiden mer enn motorens toppmoment. Et planetarisk trinn med tilbakeslag under 0,8 grader bevarer posisjoneringsrepeterbarhet over tusenvis av sykluser.
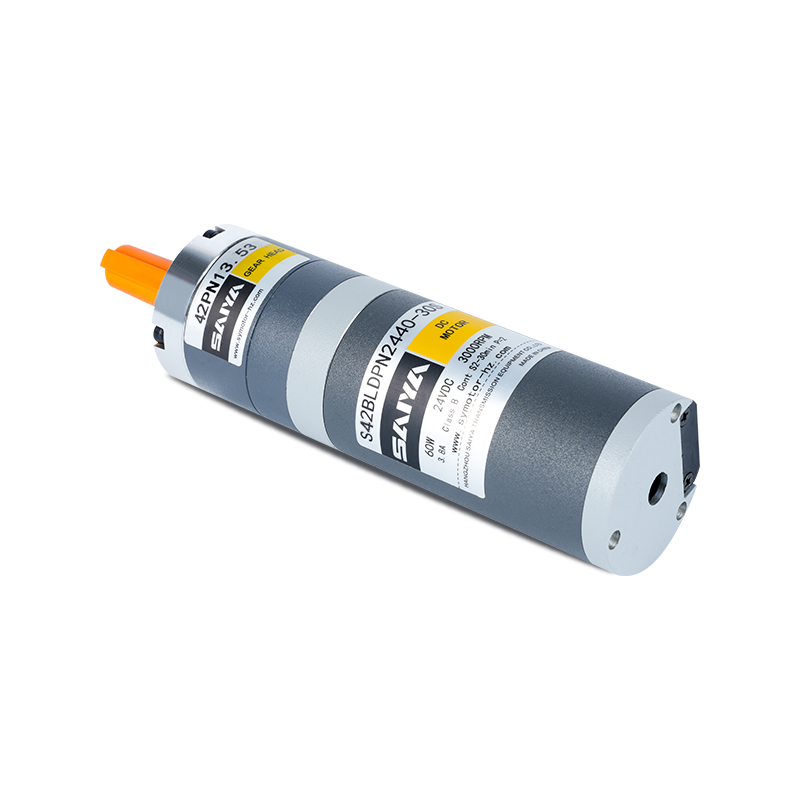 42 mm børsteløs planetgirmotor med brede reduksjonsforhold Denne kompakte 42 mm børsteløse planetmotoren gir reduksjonsforhold fra 3,7 til 307,54, noe som muliggjør presis hastighet og dreiemomentkontroll for roboter og AGV-er. Med et nominelt dreiemoment på 0,048 N·m og lavt tilbakeslag, passer den til start-stopp-sykluser og posisjonskontrollert bevegelse. Se produkt →
Bekreft driftssyklus, temperaturøkning og den virkelige omgivelsen
En motor som er klassifisert for S1 kontinuerlig drift ved 40°C omgivelsestemperatur, vil reduseres inne i et forseglet batterikabinett som når 55°C. De fleste batteridrevne aktuatorer kjører i S2 kort tid eller S3 intermitterende drift, og karakteren definerer hvor lenge fullt dreiemoment kan holdes før viklingen overskrider isolasjonsklassegrensen. Bekreft isolasjonsklassen, typisk klasse F ved 155°C, og tillatt temperaturøkning på dataarket.
En permanent-magnet DC-motor kjører med en tomgangshastighet proporsjonal med spenning og utvikler stallmoment proporsjonalt med strømmen. Batterisag omskriver begge verdiene i sanntid.
Når en 24 V-pakke faller til 21 V ved 20 % ladetilstand, faller hastighet og tilgjengelig dreiemoment med omtrent 12 %. Spesifiser motoren for den lave enden av utladningskurven i stedet for hvilespenningen, og registrer låst rotorstrøm så vel som nominell strøm fordi både drivkontakt og sikringsstørrelse.
85–92 % Typisk børsteløs toppeffektivitet
20,8 til 5,2 A Strøm for 250 W fra 12 V til 48 V
10 000-20 000 timer Børsteløs service life in continuous duty
10:1 Girforhold eksempel, 0,3 til 3,0 Nm utgang
En batteridrevet utvalgssjekkliste for DC-girmotorer
Bruk denne sekvensen når du sammenligner tilbud eller gjennomgår et leverandørforslag. Den fanger opp de fleste størrelses- og kompatibilitetsfeil før prototyping.
- Konverter kjøremoment og topphastighet til motorakselverdier ved å bruke girkasseforholdet, og legg til 15-20 % takhøyde.
- Lås batteriarkitekturen og bekreft at motorviklingen samsvarer med den lave enden av utladningskurven.
- Velg børsteløs når kjøretid, støy eller levetid styrer spesifikasjonen; velg børstet når første pris og en enkel kontroller betyr mer.
- Velg en girkasse som bærer sjokk og radielle belastninger uten å tvinge en større motor.
- Verifiser driftssyklusen mot motorens termiske klasse ved den faktiske omgivelsen i kabinettet.
Hvis et krav fortsatt er uklart etter disse kontrollene, del lastprofilen og batterispesifikasjonen med ingeniørteamet vårt for en motorspesifikasjonsgjennomgang før verktøy eller prøvetaking.
Vanlige spørsmål om batteridrevet DC-girmotor
Hva er den vanligste feilen ved valg av DC-girmotorer for batteriutstyr?
Dimensjonering etter toppmoment i stedet for kontinuerlig belastning. En kort oppstartstopp kan håndteres av termisk masse og en litt større girkasse, men kontinuerlig drift nær stallmoment vil utløse termiske grenser, forkorte børstens levetid og tømme batteriet raskere enn driftstidsestimatet antyder.
Hvor mye lenger vil en børsteløs DC-girmotor kjøre på samme batteri?
Kjør tidsskalaer nesten direkte med gjennomsnittlig effektivitet. Ved 85–92 % børsteløs kontra 70–80 % børstet, forvent 12–20 % mer driftstid fra samme pakke, pluss mindre spillvarme inne i det forseglede batterikabinettet.
Bør jeg velge en 24 V eller 48 V motor for en AGV-drift?
Bruk 24 V for kompakte AGV-er opp til ca. 250 W der BMS og kabling forblir små. Flytt til 48 V over omtrent 250 W for å halvere strømmen, krympe lederstørrelsen og forenkle batteristyring med høyere effekt.
Trenger jeg en planetgirkasse for en batteridrevet applikasjon?
Planetetrinn er den tryggere standarden for start-stopp, reversering og sjokkbelastede batteriapplikasjoner fordi de fordeler belastningen over flere gir. Hvis driften er jevn og kontinuerlig, kan en parallellakselgirmotor med lavere utveksling være mer kostnadseffektiv.
Relaterte produkter
-
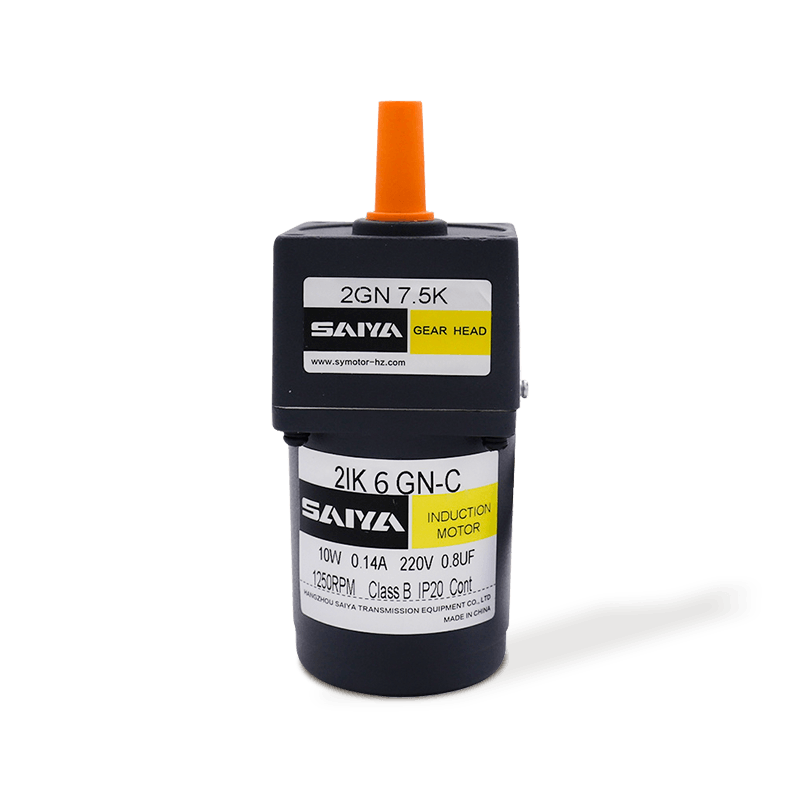
Denne 6W induksjon AC-girmotoren er en effektiv, kompakt og pålitelig liten motor som er egnet for et bredt spekter av industrielle og husholdningsapplikasjoner. Motorramme 60mm x 60mm, noe som gjø...
Se detaljer -
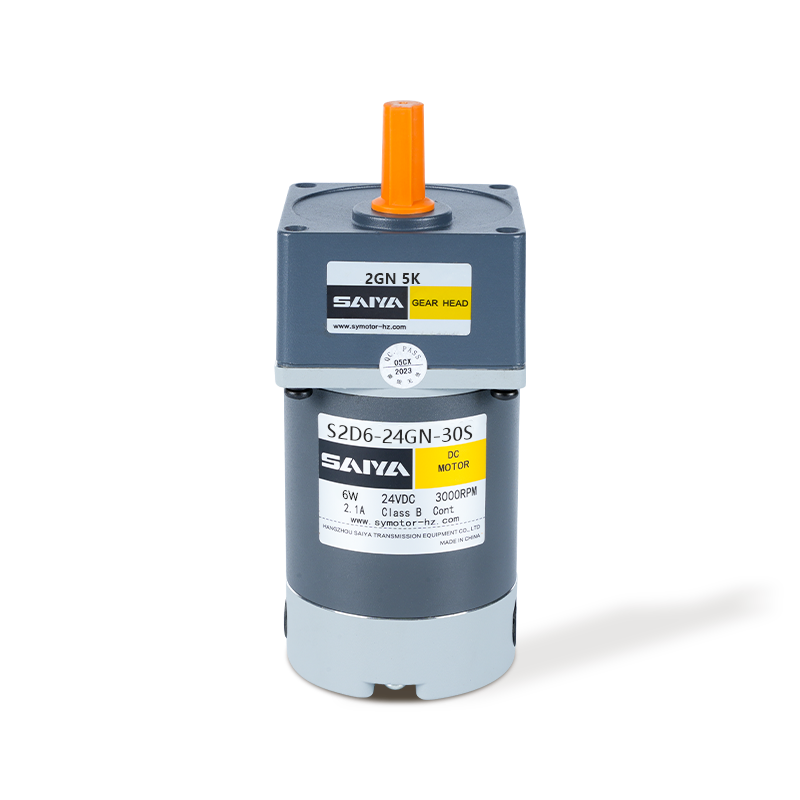
6W Brush DC GBear -motoren er designet for effektivitet og allsidighet, egnet for forskjellige applikasjoner. Med en kompakt rammestørrelse på 60 mm x 60mm passer den sømløst inn i trange mellomrom...
Se detaljer -
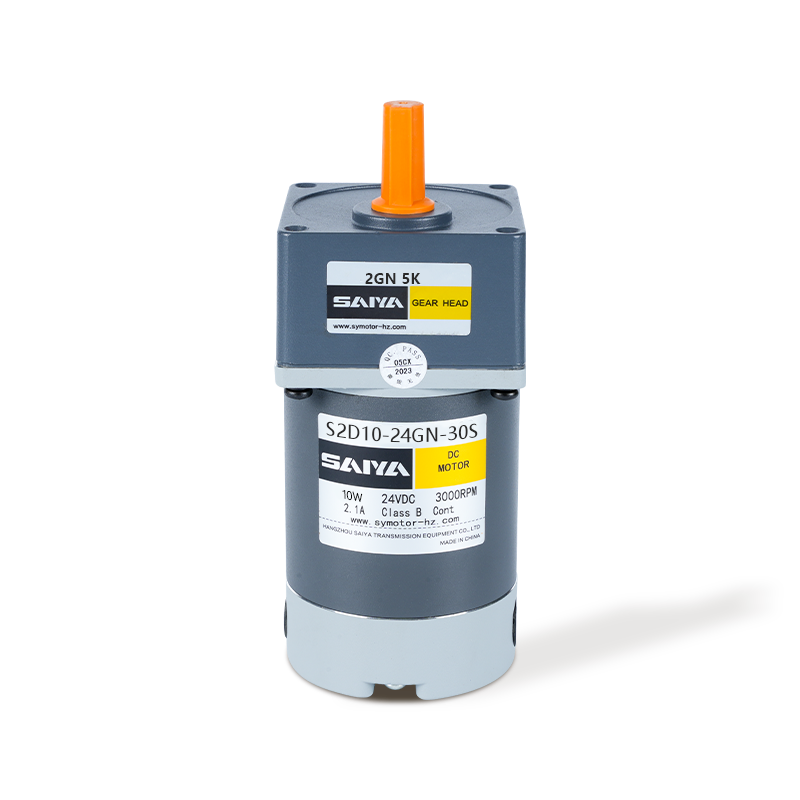
10W Brush DC Gear Motor tilbyr høy ytelse og tilpasningsevne, for en rekke industrielle og hobbyistiske applikasjoner. Med en rammestørrelse på 60 mm x 60mm, er denne motoren designet for å passe i...
Se detaljer -
Den 24V børsteløse girmotoren er en allsidig og effektiv motor designet for en rekke applikasjoner. Med dimensjoner fra 60mm x 60mm til 104mm x 104mm, kan denne motoren passe inn i forskjellige uts...
Se detaljer -
Den 32 mm børstede planetariske utstyrsmotoren er en kompakt og effektiv løsning designet for forskjellige applikasjoner som krever høyt dreiemoment og presis kontroll. Med en diameter på 32 mm er ...
Se detaljer -
Den 42 mm penselplanetariske motoren er en allsidig og effektiv komponent som er mye brukt i forskjellige applikasjoner som krever presis dreiemoment og hastighetskontroll. Med en nominell strøm fr...
Se detaljer -
Den 32 mm børsteløse planetariske motoren er en høy ytelse, kompakt løsning som er ideell for applikasjoner som krever effektivitet og pålitelighet. Denne motoren opererer med en nominell spenning ...
Se detaljer -
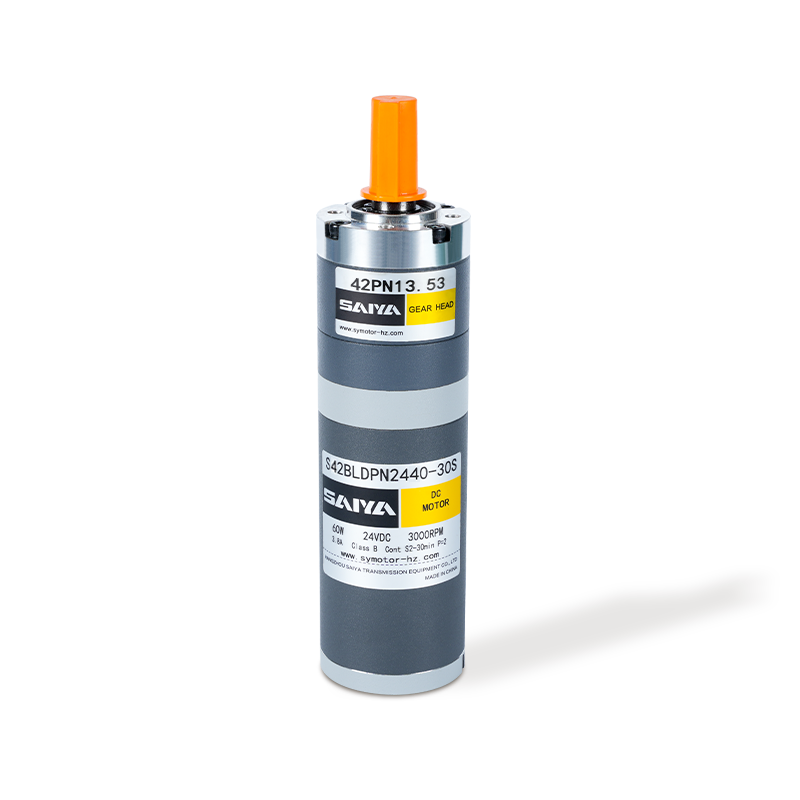
Den 42 mm børsteløse planetmotoren er et motorisk produkt med høy effektivitet som er mye brukt i forskjellige scenarier som krever presisjonsoverføring. Den nominelle strømmen til denne motoren er...
Se detaljer -
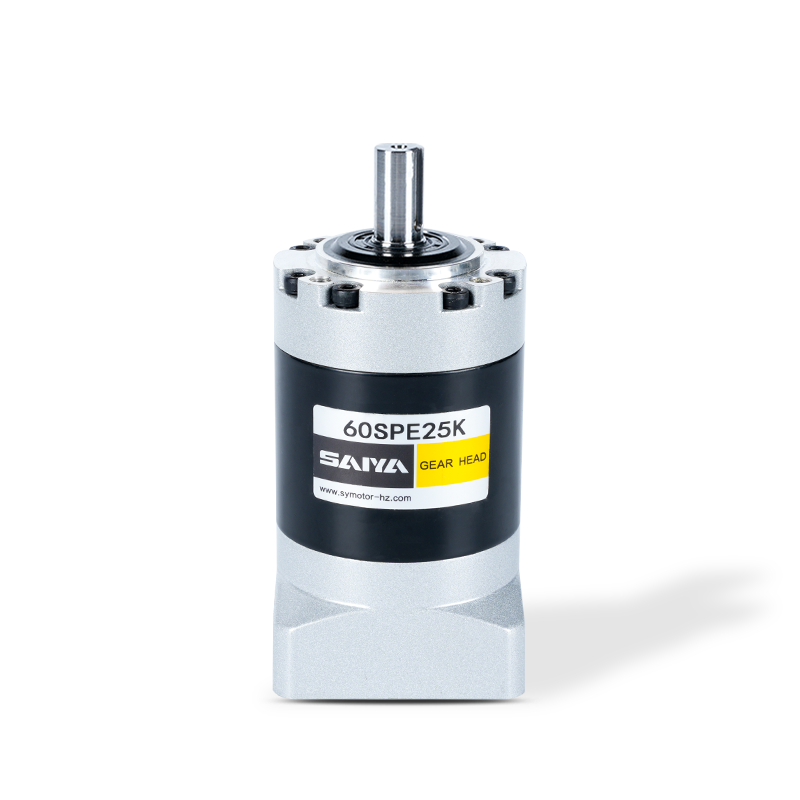
SPE -serien girkasser, flensstørrelsesområde med 40, 60, 80, 120 og 160 modeller, er designet for å gi effektive og robuste kraftoverføringsløsninger. Disse girkassene har en rund utgangsflens, noe...
Se detaljer -
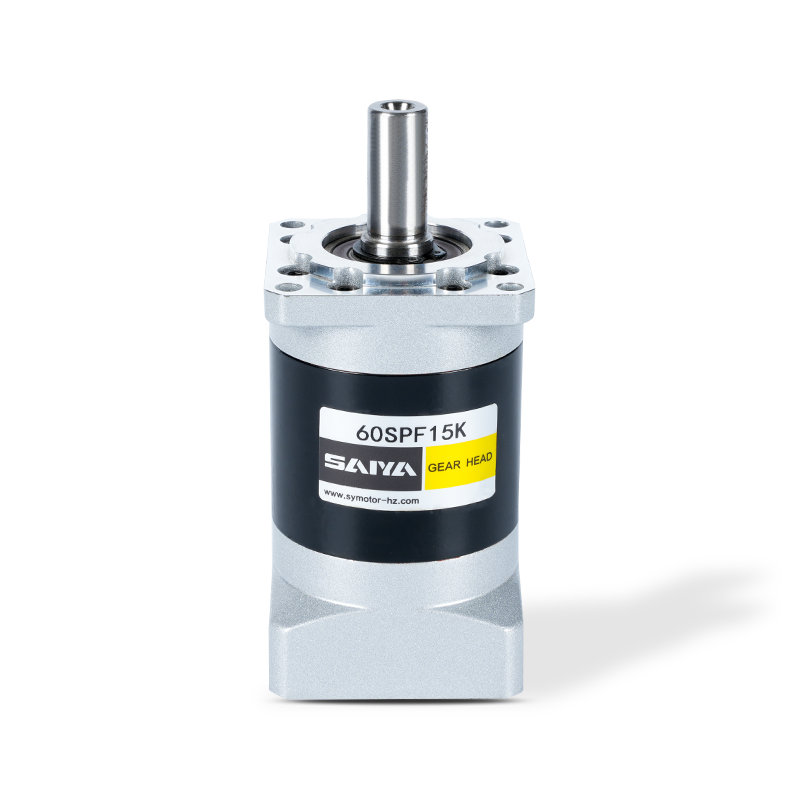
SPF -serien er med firkantede utgangsflenser, imøtekommende dimensjoner fra 40mm til 160mm. Disse flensene er konstruert for å utmerke seg i forskjellige industrielle applikasjoner, og tilbyr pålit...
Se detaljer -
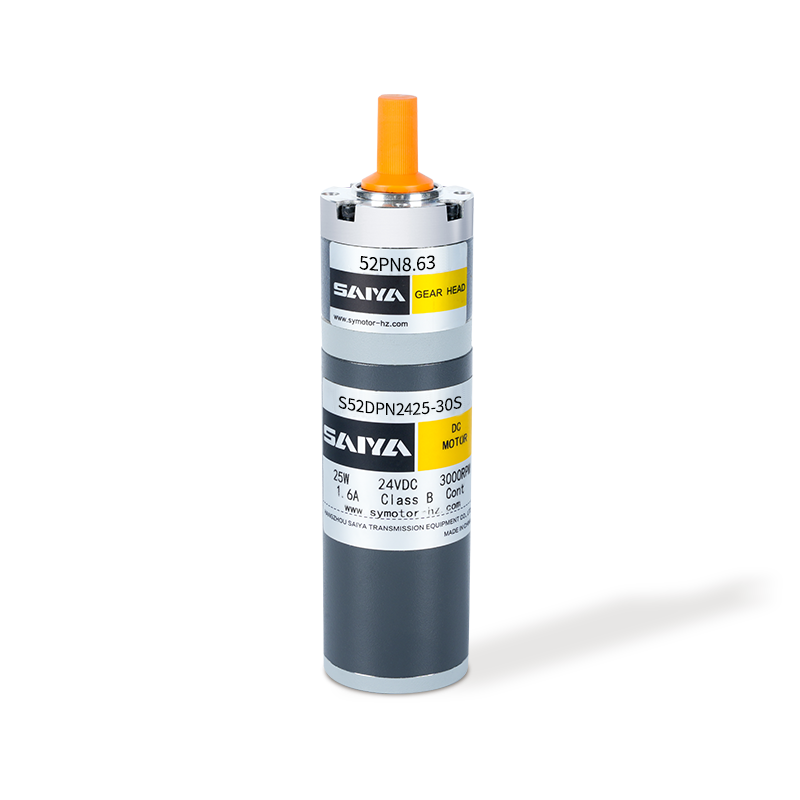
Den 52 mm børstede planetariske utstyrsmotoren er en kompakt og effektiv løsning designet for forskjellige applikasjoner som krever høyt dreiemoment og presis kontroll. Med en diameter på 52 mm er ...
Se detaljer -
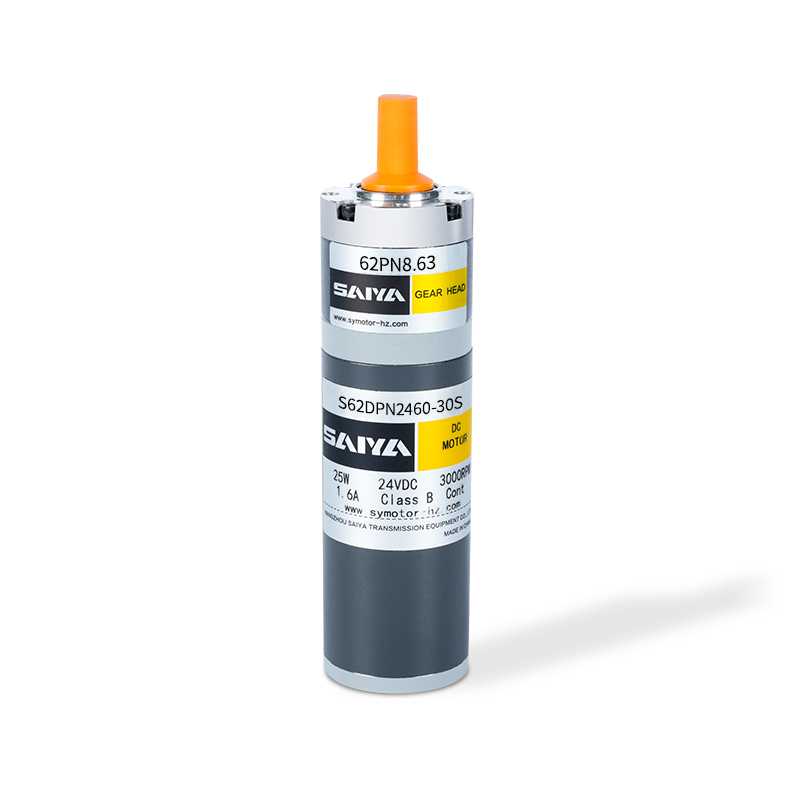
62mm Brush Planetary Gear Motor er en allsidig og effektiv komponent som er mye brukt i forskjellige applikasjoner som krever presis dreiemoment og hastighetskontroll. Med en nominell strøm fra 2,5...
Se detaljer
Kontaktinformasjon
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Kontor: Hangzhou Saiya Transmisson Equipment Co., Ltd
- Office Address: Rom 2201, Wanyin Building, Hangzhou City, Zhejiang Province
- Fabrikk: Zhejiang Saiya Intelligent Manufacturing Co., Ltd.
- Factory Address: No.35 Building, Zhongnan High-Tech Yunhe Zhigu Industrial Park, Xinan Town, Deqing County, Huzhou City, Zhejiang, Kina
Rask lenke
PRODUKT
Hvis du er interessert
I våre produkter,
Vennligst kontakt oss
Copyright © Zhejiang Saiya Intelligent Manufacturing Co., Ltd. All Rights Reserved.
Tilpasset girreduksjonsmotorer leverandører
